您可以在以下章节中找到适用于 marathon (mE5-MA-VCL) 平台的 Camera Link 扫描示例。 在 和 中描述了面阵和线阵相机的示例。
面阵相机的基本采集非常简单。您只需选择合适的相机算子。 将相机算子连接到 ImageBuffer 和 DmaToPC 算子。 任何处理逻辑都可以放置在中间,最好放在缓冲区后面。以下将介绍 Camera Link 配置模式 base、medium 和 full 的基本示例。
只需连接这三个算子并进行参数化以满足您的要求。 如果您使用的位深度不等于 8 或 16,您应考虑将输出位深度更改为这些格式之一。 在基础指南 'Applet Parameterization' 中可以找到关于位深度修改的说明。
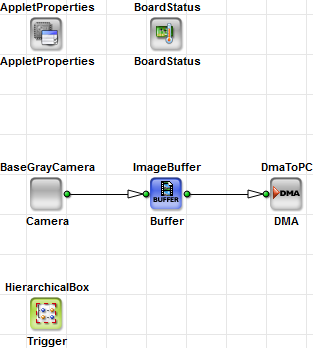
您可以在 \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Area 下找到 8 位和 12 位的示例“BaseAreaGray8.va”、“DualBaseAreaGray8.va”和“BaseAreaGray12.va”。 示例“DualBaseAreaGray8.va”是一个双进程设计。 请参阅 Device Resources 下了解 microEnable 5 marathon 平台上的共享内存概念,以供参考。 有关“BaseAreaGray8.va”中的 Trigger box 以及如何触发 Camera Link 面阵相机的更多信息,请参见 'Trigger'。
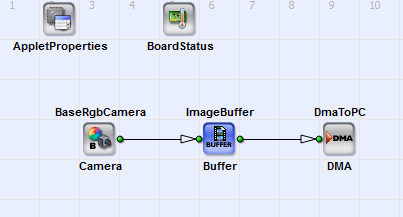
请在 \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Area 下找到用于 Camera Link base 配置中相机采集的 24 位 RGB 示例“BaseAreaRGB24.va”和“DualBaseAreaRGB24.va”。 示例“DualBaseAreaRGB24.va”是一个双进程设计。请参阅 Device Resources 下了解 microEnable 5 marathon 平台上的共享内存概念,以供参考。 有关如何触发 Camera Link 相机的更多信息,请参见 'Trigger'。
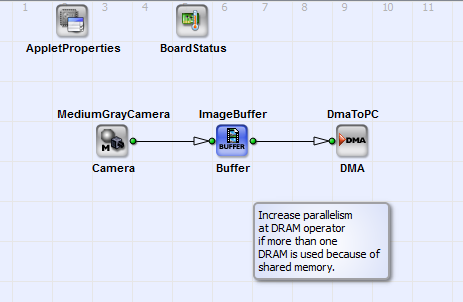
中等 (medium) 相机的使用类似于 Camera Link base 配置模式下的相机使用。 Camera Link medium 配置相机算子允许更高的带宽。您可以在 \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Area 下找到用于 Camera Link 灰度相机 medium 配置的 8 位和 12 位示例设计“MediumAreaGray8.va” 和“MediumAreaGray12.va”。
请在 \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Area 下找到用于 Camera Link medium 配置中相机采集的输入位深度为 36 位的示例“MediumAreaRGB36.va”。
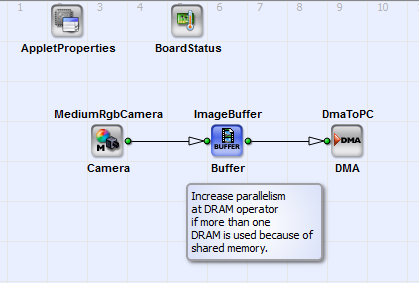
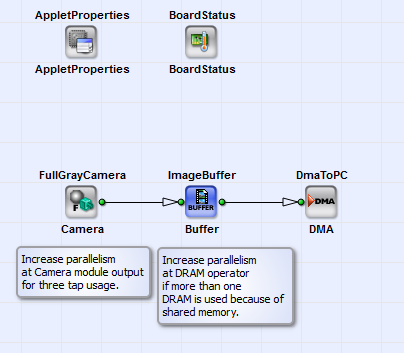
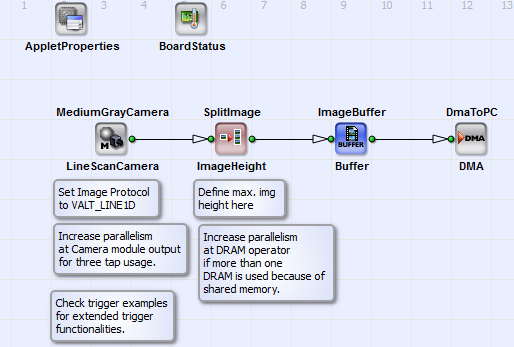
线阵相机的采集通常需要将相机的行分割为特定高度的图像。 具体而言,线阵相机逐行将数据传输到采集卡。 数据从采集卡传输到 PC 时需要按包(即帧)发送。 因此,必须将来自线阵相机的行组合成特定高度的图像。 指定高度有多种可能性。 一种简单的可能性是累积特定数量的行以形成图像, 或者由其他动态源(如外部图像触发门信号)来确定图像高度。 以下示例在 SplitImage 中将相机的行数据转换为 2D 图像数据。 确保将相机算子的图像协议输出设置为 VALT_LINE1D。这些示例适用于 Camera Link base 和 full 配置模式下的灰度相机。 请相应调整用于 RGB 相机和 Camera Link medium 配置的示例设计。
像素深度为 8 位和 12 位的示例“BaseLineGray8.va”、“DualBaseLineGray8.va”和“BaseLineGray12.va”是 Camera Link base 配置模式下灰度线阵相机的基本采集设计。 设计“DualBaseLineGray8.va”是一个双进程设计。 请参阅 Device Resources 下了解 microEnable 5 marathon 平台上的共享内存概念,以供参考。 您可以在 \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Line 下找到这些示例。
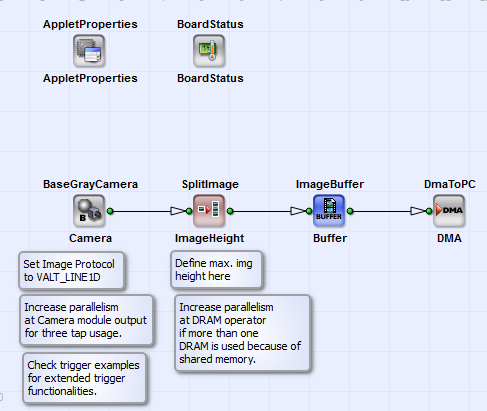
对于 marathon 采集卡,我们使用 TrgBoxLine。 确保将相机算子的图像协议输出设置为 VALT_LINE1D。
您可以在 \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Line 下找到用于 Camera Link base 配置中 RGB 线阵相机采集的像素深度为 24 位(每个颜色分量 8 位)的示例“BaseLineRGB24.va”和“DualBaseLineRGB24.va”。 它们等同于灰度线阵采集设计(参见章节 )。 请在章节 Device Resources 中阅读关于 microEnable 5 marathon 平台上共享内存概念的内容。此信息对于多进程设计(例如“DualBaseLineRGB24.va”)或使用多个 DRAM 元素的设计高度相关。
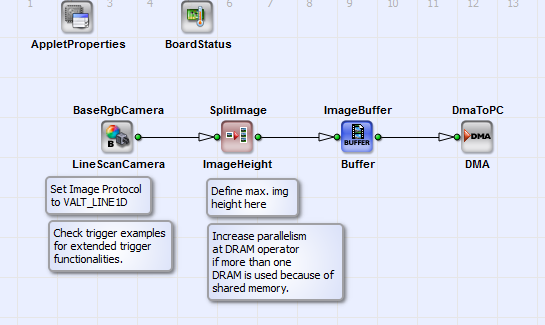
适用于 8 位和 12 位像素深度的示例“MediumLineGray8.va”和“MediumLineGray12.va”是针对 Camera Link 中等配置模式下的灰度线阵相机的基础采集设计。它们与基础配置的设计等效,但允许更高的数据速率。 您可以在 \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Line 下找到这些示例。
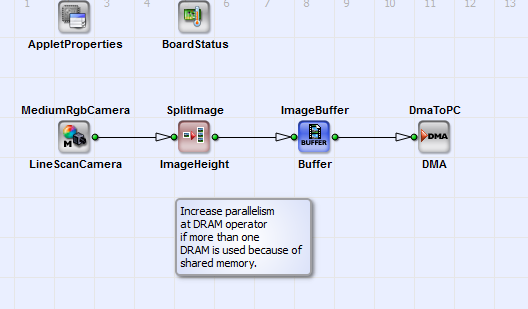
您可以在 \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Line 下找到适用于 36 位像素深度(每个颜色分量 12 位)的 RGB 线阵相机采集示例“MediumLineRGB36.va”。 它等效于灰度线扫描采集设计(参见小节 )。
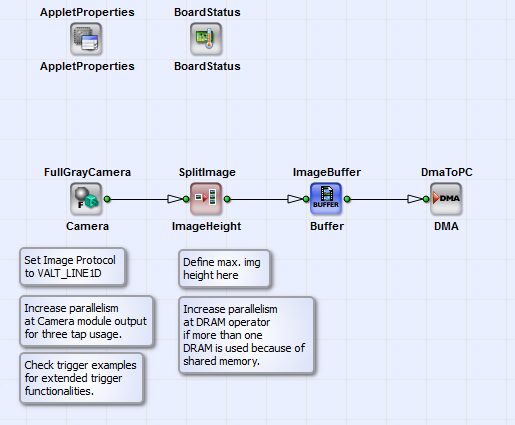
您可以在 \examples\Acquisition\BasicAcquisition\mE5-MA-VCL\Line\FullLineGray8.va 下找到适用于 8 位和 10 位像素深度的 Camera Link 全配置线阵采集设计示例“FullLineGray8.va”和“FullLineGray10.va”。如果您希望执行 RGB 图像采集而不是灰度采集,只需将算子“FullGrayCamera”替换为算子“FullRgbCamera”。
 上一页

